
 EnglishEN
 ItalianoIT
 DeutschDE
 EspañolES
 PortuguêsPT
 РусскийRU
Le système “ drive-by-wire ” remapping consiste à recalibrer électroniquement la cartographie du signal d'accélération entre la pédale d'accélérateur et le ECU afin d'améliorer la réactivité de l'accélérateur, de réduire le temps de réponse et de personnaliser le comportement du véhicule. Contrairement aux anciens systèmes mécaniques, les véhicules modernes utilisent des capteurs électroniques et des unités de commande pour interpréter les actions du conducteur, ce qui signifie que la courbe de réponse de l'accélérateur est entièrement définie par logiciel et entièrement réglable. Le terme technique utilisé dans l’industrie pour désigner ce processus est « étalonnage de la commande électronique des gaz (ETC) », bien que l’expression « drive-by-wire remapping » soit celle la plus couramment utilisée dans la pratique. Comprendre ce qu’est le « drive-by-wire remapping » et en quoi il diffère d’un contrôleur d’accélérateur classique constitue le point de départ pour tout professionnel travaillant sur la gestion des moteurs modernes.
Table des matières
- Comment fonctionne la technologie « drive-by-wire » sur les véhicules modernes ?
- Quelle est la différence entre le système « drive-by-wire » remapping et un régulateur de réponse de l'accélérateur ?
- Quels sont les avantages et les défis du système « drive-by-wire » remapping ?
- Comment aborder concrètement le système « drive-by-wire » remapping
- Points clés à retenir
- Le point de vue du tuner sur le système « drive-by-wire » remapping
- Comment le TuningBot prend en charge le système « drive-by-wire » professionnel remapping
- FAQ
- Recommandé
Comment fonctionne la technologie « drive-by-wire » sur les véhicules modernes ?
Le système « drive-by-wire » (DbW) remplace les liaisons mécaniques ou hydrauliques traditionnelles par des capteurs électroniques, des ECU et des actionneurs permettant de contrôler l'accélération, la direction et le freinage. La pédale d'accélérateur intègre un capteur de position qui convertit la pression exercée par le pied en un signal électronique. Ce signal est transmis au ECU, qui calcule l'angle d'ouverture correct du corps de papillon et envoie une commande à un moteur électrique situé sur ce dernier. Il en résulte un système entièrement commande électronique des gaz boucle sans câble physique entre votre pied et le moteur.
Cette architecture permet aux constructeurs de contrôler avec précision la manière dont le véhicule interprète les actions du conducteur. Le ECU peut appliquer différentes cartographies d'accélérateur en fonction du mode de conduite mode, de la température du moteur ou des conditions d'adhérence. Les systèmes DbW doivent être conformes aux normes de sécurité fonctionnelle ISO 26262 de niveau D, la classification la plus élevée en matière de sécurité automobile, afin de gérer le risque de défaillance électronique. Cette norme exige des capteurs redondants et une conception tolérante aux pannes afin que le véhicule conserve le contrôle en cas de défaillance d'un composant.
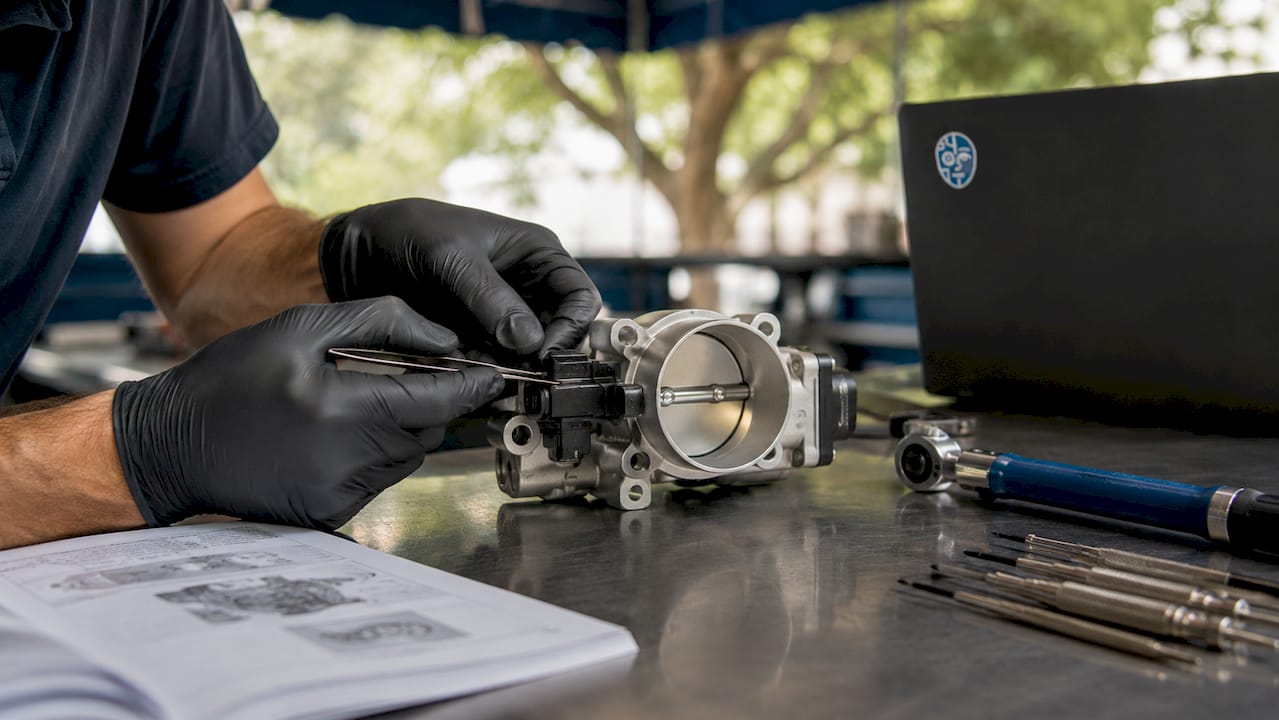
La commande électrique s'étend bien au-delà de l'accélérateur. Direction par câble et freinage par câble éliminer les composants mécaniques supplémentaires, réduisant ainsi le poids du véhicule et permettant des caractéristiques de conduite définies par logiciel pour toutes les commandes. Les systèmes de retour haptique simulent la résistance physique que les liaisons mécaniques offraient autrefois naturellement. Sans ce retour synthétique, les conducteurs signalent une sensation de détachement qui mine la confiance.
Principaux composants d'un système d'accélération Drive-by-Wire :
- Capteur de position de la pédale d'accélération (APPS) : Convertit l'angle de la pédale en un signal de tension, généralement à double canal pour la redondance.
- Carte d'accélération ECU : La table de conversion qui traduit le pourcentage de position de la pédale en pourcentage d'ouverture du boîtier papillon.
- Boîtier papillon électronique (ETB) : Une vanne motorisée électriquement qui ouvre et ferme physiquement l'admission d'air.
- Capteur de position du papillon (TPS) : Il confirme la position réelle du corps de papillon et transmet cette information au ECU pour la régulation en boucle fermée.
- Actionneur de retour haptique Génère une résistance dans la pédale pour simuler un ressenti mécanique dans les implémentations de type "Drive-by-Wire" haut de gamme.
Astuce de pro : Lors du diagnostic d'une réponse paresseuse de l'accélérateur sur un véhicule à commande électrique (DbW), enregistrez toujours simultanément les données des capteurs APPS et TPS. Un décalage entre la position de l'accélérateur commandée et la position réelle indique une défaillance matérielle et non un problème de calibrage.
Quelle est la différence entre le système « drive-by-wire » remapping et un régulateur de réponse de l'accélérateur ?
Le système « drive-by-wire » remapping modifie directement la cartographie de l'accélérateur du ECU, en modifiant la manière dont le logiciel de gestion du moteur interprète la pression exercée sur la pédale sur toute la plage de fonctionnement. Un contrôleur de réponse de l'accélérateur, parfois appelé « pédalier », intercepte le signal entre le capteur de pédale et le ECU et modifie la courbe électroniquement sans intervenir sur le logiciel du ECU. Ces deux approches modifient la réponse perçue de l'accélérateur, mais elles agissent à des niveaux fondamentalement différents du système.
Contrôleurs de réponse de l'accélérateur Ils interceptent les signaux de la pédale pour ajuster la courbe d'accélération, mais ne modifient pas les cartographies d'injection ni d'allumage. Un boîtier de pédale fait en sorte que les 20% premiers de la course de la pédale se comportent comme 40%, ce qui crée une réponse initiale plus vive. Le moteur continue de recevoir les mêmes quantités maximales de carburant et d'air qu'auparavant. Le gain est purement perceptif, et non mécanique.
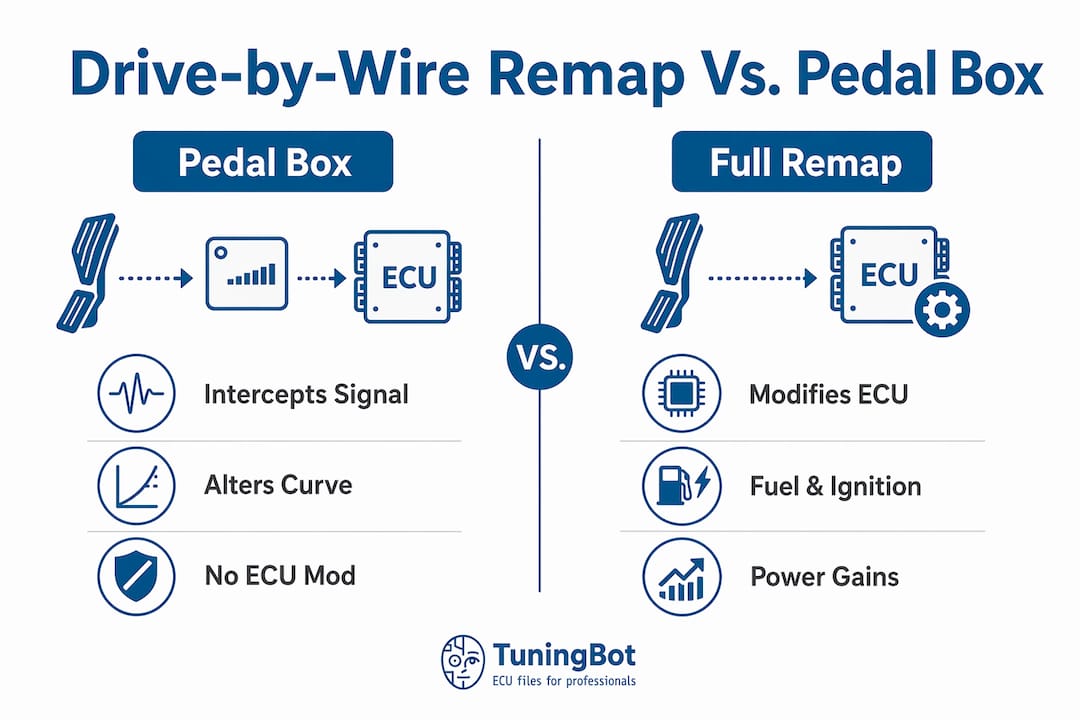
Le kit complet ECU remapping permet de régler simultanément l'injection, le calage de l'allumage, la pression boost et la cartographie de l'accélérateur, le tout sous la forme d'un ensemble calibré. Les contrôleurs matériels coûtent entre $150 et $400, tandis que les kits complets ECU remap sont proposés à partir de $500 selon la plateforme et offrent de réels gains de puissance. Cette différence de prix reflète l’ampleur du travail : un remap modifie l’ensemble de la stratégie de gestion du moteur, et pas seulement un point d’interception de signal.
| Fonctionnalité | Boîtier additionnel d'accélération | Complet ECU remap |
|---|---|---|
| Modifie le logiciel ECU | Non | Oui |
| Modifie l'alimentation en carburant et l'allumage | Non | Oui |
| Véritable augmentation de puissance | Non | Oui |
| Réglage de la courbe des gaz | Oui | Oui |
| Réversibilité | Suppression prête à l'emploi | Nécessite un reflash |
| Coût typique | $150–$400 | $500 et versions ultérieures |
Les deux approches ne sont pas mutuellement exclusives. Combinant les deux offre à la fois une meilleure sensation de conduite et de réels gains de puissance. On peut remplacer le tuner par un remap ou un ECU pour obtenir la puissance du Stage 1, puis ajouter un boîtier de commande d'accélérateur pour affiner la réponse initiale de l'accélérateur en piste mode sans avoir à modifier à nouveau le remap.
Astuce de pro : N'utilisez jamais un contrôleur de réponse de l'accélérateur réglé sur son mode le plus agressif (mode) sur un moteur ECU qui vient d'être équipé d'un remap sans avoir préalablement enregistré les données obtenues. L'effet combiné peut pousser la demande d'accélération au-delà de ce que prévoient les tables d'injection du remap à bas régime, provoquant ainsi des conditions de mélange pauvre.
Quels sont les avantages et les défis du système « drive-by-wire » remapping ?
Le principal avantage des réglages « drive-by-wire » remapping réside dans l’élimination du retard d’accélération imposé par le constructeur. Les calibrages d’origine sont délibérément prudents. Les constructeurs règlent les cartographies d’accélération afin de respecter les normes d’émissions, d’assurer un fonctionnement fluide de la boîte automatique et de garantir une large acceptation par le marché, quelles que soient la qualité du carburant et l’altitude. Un réglage professionnel remap élimine ces compromis pour un véhicule, un conducteur et un cas d'utilisation spécifiques.
Les avantages du système de commande électronique vont au-delà de la simple réactivité. DbW permet la personnalisation de l'effort de direction, de la sensation de freinage et de la réactivité de l'accélérateur pour différents modes de conduite modes. Un ECU équipé d’un remap peut intégrer plusieurs cartographies d’accélérateur : une courbe urbaine souple, une courbe sportive linéaire et une courbe de circuit agressive, toutes sélectionnables sans modification matérielle. Un tel niveau de personnalisation était impossible avec un câble d’accélérateur mécanique.
Principaux avantages d'un système « drive-by-wire » professionnel remap :
- Élimination du temps de réponse de l'accélérateur : Supprime le délai entre l'action sur la pédale et la réponse du moteur causé par la cartographie d'origine conservatrice.
- Configuration personnalisée du modes : Plusieurs courbes d'accélération sont enregistrées dans le ECU pour une conduite en ville, en mode sport et sur circuit.
- Integration avec systèmes de stabilité : Les cartographies de papillon réattribuées fonctionnent avec le régulateur de vitesse adaptatif et le contrôle de traction sans déclencher de conflits.
- Raffinement de la gestion du couple : Permet de régler la manière dont le ECU limite le couple lors des changements de vitesse afin d'assurer une transmission plus fluide de la puissance.
- Gains en efficacité énergétique : Une cartographie d'accélérateur linéaire réduit la tendance à appuyer excessivement sur la pédale, ce qui peut réduire la consommation de carburant en conduite normale.
Les risques sont réels et spécifiques. Un réglage remapping incorrect peut déclencher des codes d'erreur ou un mode de fonctionnement dégradé mode en raison d'un décalage entre la position de la pédale et le comportement attendu du moteur. Si la cartographie de l'accélérateur est modifiée sans que les réglages correspondants de l'injection et des limites de couple ne soient ajustés en conséquence, le système détecte une incohérence et bascule par défaut vers un mode de fonctionnement sécurisé.
“Les systèmes ”drive-by-wire" sont des réseaux logiciels complexes qui doivent être rigoureusement calibrés pour interpréter l'intention du conducteur en toute sécurité et de manière prévisible. La nature de réseau informatique du DbW est fréquemment sous-estimée. Il ne s'agit pas simplement de câbles remplacés par des fils électriques. Cybersecurity : risques et complexité du système augmentent à chaque mise à jour logicielle, et tout élément qui dépasse les seuils de sécurité fixés par les fabricants d'équipements d'origine (OEM) engage la responsabilité du fournisseur.
Les implications en matière de garantie constituent une préoccupation concrète pour les ateliers. Toute modification de l’ECU qui altère le réglage d'usine peut entraîner l'annulation de la garantie du constructeur sur le groupe motopropulseur. Les préparateurs doivent consigner chaque modification et en informer leurs clients avant de commencer les travaux.
Comment aborder concrètement le système « drive-by-wire » remapping
Un système « drive-by-wire » remap professionnel suit un processus structuré. Le fait de sauter des étapes entraîne des erreurs d'étalonnage difficiles à retracer a posteriori. Le processus ci-dessous reflète les pratiques professionnelles actuelles en matière d'étalonnage de l'accélérateur ECU.
- Enregistrement des données de référence. Enregistrez la tension de l'APPS, la position du TPS, le pourcentage d'ouverture des gaz et la charge du moteur tout au long d'un cycle de conduite complet avant d'intervenir sur le ECU. Cela permet de déterminer le comportement d'origine et d'identifier les éventuels défauts existants.
- Lecture ECU. Utilisez un outil compatible, tel qu’Alientech KESS3, AutoTuner ou Magic Motorsport, pour lire l’intégralité du fichier binaire ECU. Vérifiez l’identifiant ECU et la version du logiciel avant de modifier les cartographies.
- Identification de la cartographie des gaz. Recherchez le tableau des valeurs de commande d'accélération dans le fichier binaire ECU. Sur les plateformes Bosch EDC17 et MED17, il s'agit généralement d'une table de correspondance de 16×16 ou 20×20, indexée en fonction de la position de la pédale et du régime moteur.
- Carte modification. Réglez la courbe d'accélération afin de supprimer la zone morte d'usine sur les premiers 15–25% de course de la pédale. Conservez la limite maximale d'accélération d'origine afin de respecter les seuils de sécurité. Vérifiez la cohérence en recoupant les cartes d'injection et de couple.
- Correction et validation du checksum. Recalculez tous les checksum avant d'enregistrer le fichier. Un checksum incorrect provoque un défaut ECU immédiat au démarrage. Le Processus d'étalonnage remap file nécessite une vérification binaire à chaque stage.
- Enregistrement des données après le remap. Répéter le cycle de conduite de base et comparer la réponse de l'APPS à celle du TPS. Confirmer que la nouvelle courbe délivre la réponse voulue sans dépassement ni oscillation.
- Vérification du retour haptique. Sur les véhicules dotés d'un retour d'effort actif sur la pédale, confirmez que le profil de résistance correspond toujours aux attentes du conducteur. L'étalonnage nécessite un équilibrage réactivité améliorée tout en préservant le ressenti mécanique naturel pour éviter une sensation de conduite déconnectée.
L'erreur la plus courante consiste à « modifier » la cartographie de l'accélérateur de manière isolée. Le ECU établit des correspondances entre la demande d'accélération, la demande de couple, l'injection de carburant et les points de changement de rapport de la boîte de vitesses. Une cartographie d'accélération qui exige une ouverture de 80% à une course de pédale de 40% entrera en conflit avec un limiteur de couple réglé pour une demande de 40%. Il en résultera un « flat spot » ou un code d'erreur (DTC), et non un gain de performances.
Astuce de pro : Sur les plateformes turbocompressées, vérifiez toujours la courbe de demande du boost après avoir ajusté la courbe d'accélération. Une courbe d'accélération plus agressive augmente la demande en boost plus tôt dans la plage de régime. Si la cartographie boost n'est pas ajustée en conséquence, le turbo s'activera plus rapidement que ne le prévoit la table d'injection, provoquant un pic de mélange pauvre.
La combinaison d’un contrôleur de réponse de l’accélérateur avec un ECU et un remap complets offre le meilleur des deux approches. Le remap gère l’injection, le boost et la gestion du couple pour obtenir de réels gains de puissance. Le boîtier de pédale permet d’affiner la sensation initiale au niveau de la pédale sans nécessiter de nouvelle reprogrammation du ECU. Cette combinaison est particulièrement efficace sur les véhicules utilisés au quotidien, lorsque le conducteur souhaite bénéficier d’une réactivité digne d’un circuit en mode sport mode, mais d’une sensation plus détendue en circulation.
Points clés à retenir
Le système « drive-by-wire » remapping n'apporte de réels gains de performances que lorsque la cartographie de l'accélérateur est calibrée dans le cadre d'une stratégie globale de gestion du moteur, et non pas simplement par un réglage isolé du signal.
| Point | Détails |
|---|---|
| DbW remplace les liaisons mécaniques | Des capteurs électroniques et des ECU commandent l'accélérateur, ce qui nécessite une conformité à la norme ISO 26262, niveau D, pour des raisons de sécurité. |
| Reprogrammation moteur ou boîtier additionnel | Les reprogrammations complètes de l'ECU modifient l'injection et l'allumage pour des gains de puissance réels ; les boîtiers d'accélérateur ne font que décaler la courbe du signal de la pédale. |
| Le coût et la portée diffèrent | Les contrôleurs d'accélérateur coûtent entre 1 TP 52 T 150 et 1 TP 52 T 400 ; les systèmes complets de 1 TP 48 T et 1 TP 33 T sont proposés à partir de 1 TP 52 T 500 et couvrent l'ensemble de la stratégie de gestion du moteur. |
| Le flux de travail d'étalonnage a de l'importance | L'enregistrement des données, la correction checksum et la validation post-remap sont des étapes obligatoires, et non des contrôles facultatifs. |
| Combinant les deux approches | L'association d'un remap à un régulateur d'accélération permet d'obtenir des gains de puissance et une sensation plus précise au niveau de la pédale, sans nécessiter de nouvelle programmation. |
Le point de vue du tuner sur le système « drive-by-wire » remapping
C'est avec le système « drive-by-wire » remapping que les véhicules définis par logiciel deviennent véritablement intéressants pour tuners. La possibilité de stocker plusieurs profils d’accélération dans un seul fichier binaire ECU et de basculer entre eux en fonction d’une commande sur le tableau de bord ou d’un signal du bus CAN représente un niveau de personnalisation du véhicule que les systèmes mécaniques ne pourraient jamais atteindre. Nous avons travaillé sur des plateformes où une seule session d’étalonnage a permis d’obtenir trois caractéristiques de conduite distinctes à partir du même matériel.
L’élément souvent sous-estimé est la boucle de rétroaction. La véritable valeur du DbW réside dans la personnalisation du comportement du véhicule, mais cette valeur disparaît si le retour haptique semble artificiel ou si la courbe d’accélération présente un dépassement. Les conducteurs sont sensibles à la sensation de la pédale d’une manière qu’ils ne peuvent pas toujours exprimer clairement. Un remap qui semble parfait sur un banc d'essai peut donner une impression désagréable sur la route si le profil de retour synthétique ne correspond pas à la nouvelle courbe d'accélération.
La cybersécurité est le domaine qui, selon nous, définira la prochaine étape de la profession. La DbW exige une vigilance face aux menaces de cybersécurité et nécessite un ajustement rigoureux pour maintenir un contrôle prévisible. À mesure que les véhicules évoluent vers des architectures entièrement définies par logiciel, la surface d’attaque pour les ECU modifications s’étend. Les ateliers qui considèrent la remapping comme une compétence purement mécanique se retrouveront pris au dépourvu face à cette évolution. Les tuners qui comprennent l’ensemble du réseau informatique sous-jacent à un système DbW seront ceux à qui les clients confieront leurs véhicules en toute confiance.
Notre conseil : considérez chaque intervention sur un système « drive-by-wire » remap comme un travail d'étalonnage du système, et non comme une simple modification de la cartographie. Lisez l'intégralité du fichier binaire, comprenez comment la demande d'accélération interagit avec la gestion du couple et l'injection, et validez chaque modification à l'aide d'un enregistrement des données. Le Principes fondamentaux de la voiture remapping n'ont pas changé. La complexité des systèmes auxquels ils s'appliquent, si.
— Équipe technique de TuningBot
Comment le TuningBot prend en charge le système « drive-by-wire » professionnel remapping
Le module TuningBot aide les ateliers à gérer le système « drive-by-wire » remapping dans le cadre d’un processus complet d’étalonnage ECU, et non comme un simple réglage isolé du signal de pédale. Les ingénieurs examinent les cartographies de demande d’accélération conjointement avec l’injection, l’allumage, la gestion du couple et la commande boost, afin que le fichier final reste cohérent avec l’ensemble de la stratégie de gestion du moteur.
Avant de commencer un travail, les ateliers peuvent consulter les tarifs transparents sur le Liste des prix TuningBot, vérifiez les plateformes prises en charge via Couverture des services ECU, examen disponible Services de l'ECU, puis téléverser le fichier original ECU directement via Reprogrammer le fichier. Le flux de travail est direct : pas de crédits prépayés, pas d'obstacle d'inscription et pas d'intermédiation superflue de la part des concessionnaires.
Pour les modèles ECU de Bosch, Continental, Delphi, Marelli et Denso, TuningBot prend en charge les chaînes d’outils professionnelles déjà utilisées par les ateliers, notamment Alientech KESS3, AutoTuner, Magic Motorsport, CMD, Dimsport et PCMFlash. Cela fait du TuningBot une couche de gestion de fichiers pratique pour les utilisateurs des tuners qui ont besoin d’un calibrage rapide, validé par des ingénieurs, sans perturber leur flux de travail de lecture/écriture existant.
FAQ
Qu'est-ce que le système « drive-by-wire » remapping, en termes simples ?
Le « drive-by-wire remapping » consiste à adapter la cartographie de l'accélérateur du ECU afin de modifier la manière dont le véhicule réagit aux actions sur la pédale d'accélérateur. Ce procédé élimine le temps de réponse imposé d'usine et permet de définir des courbes d'accélération personnalisées pour différents styles de conduite.
Le système « drive-by-wire » remapping permet-il d'augmenter la puissance ?
La modification de la cartographie d'accélération ne suffit pas à elle seule à augmenter la puissance. En revanche, un réglage complet comprenant les paramètres ECU, remapping (qui ajustent l'injection et le calage de l'allumage) et boost, associé à la cartographie d'accélération, permet d'obtenir de réels gains de puissance.
Quelle est la différence entre un boîtier de pédales et un ensemble complet ECU remap ?
Un boîtier de pédale intercepte le signal de l'accélérateur et modifie la courbe de réponse sans intervenir sur le logiciel ECU ; son coût varie entre $150 et $400. Une mise à niveau complète du logiciel de gestion moteur permet d’obtenir des gains de puissance réels, à partir de $500.
Le système « drive-by-wire » remapping peut-il provoquer des pannes ou un mode de fonctionnement dégradé (mode) ?
Oui. Un étalonnage incorrect, entraînant un décalage entre la demande d'accélération et les limites d'injection ou de couple, peut déclencher des codes d'anomalie ou le mode de fonctionnement dégradé mode. Un recalcul correct du code checksum et l'enregistrement des données post-remap permettent d'éviter cela.
Quelle est la norme de sécurité applicable aux systèmes de commande électrique (drive-by-wire) ?
Les systèmes DbW doivent être conformes à la norme ISO 26262 de niveau D, la classification de sécurité fonctionnelle automobile la plus élevée, ce qui nécessite des capteurs redondants et une conception tolérante aux pannes pour éviter toute perte de contrôle du véhicule.